휴머노이드 로봇이 두 발로 걷고 뛰는 영상은 이제 흔합니다. 그런데 정작 물건을 다루는 손은 아직 어설픕니다. 걷기는 됐는데 왜 손이 문제일까요.
손이 로봇에서 가장 만들기 어려운 부위이기 때문입니다. Tesla는 Optimus의 손 자유도를 한 세대 만에 11에서 22로 두 배 늘리면서, 한쪽 팔에 들어가는 구동 모터를 25개까지 넣었습니다. 양팔이면 50개예요.
 달걀을 쥐듯 정밀하게 조작하는 로봇 손을 표현한 3D 에디터리얼 콘셉트 씬 — 출처: 개념 컷 · agy 자가 생성
손에는 관절이 너무 많다
어려움의 근본 원인은 자유도입니다. 자유도는 독립적으로 움직일 수 있는 관절의 수인데, 사람 손 하나가 약 27자유도예요. 손가락마다 여러 마디가 따로 굽고, 엄지가 여러 방향으로 돌아가는 걸 다 세면 그만큼 됩니다.
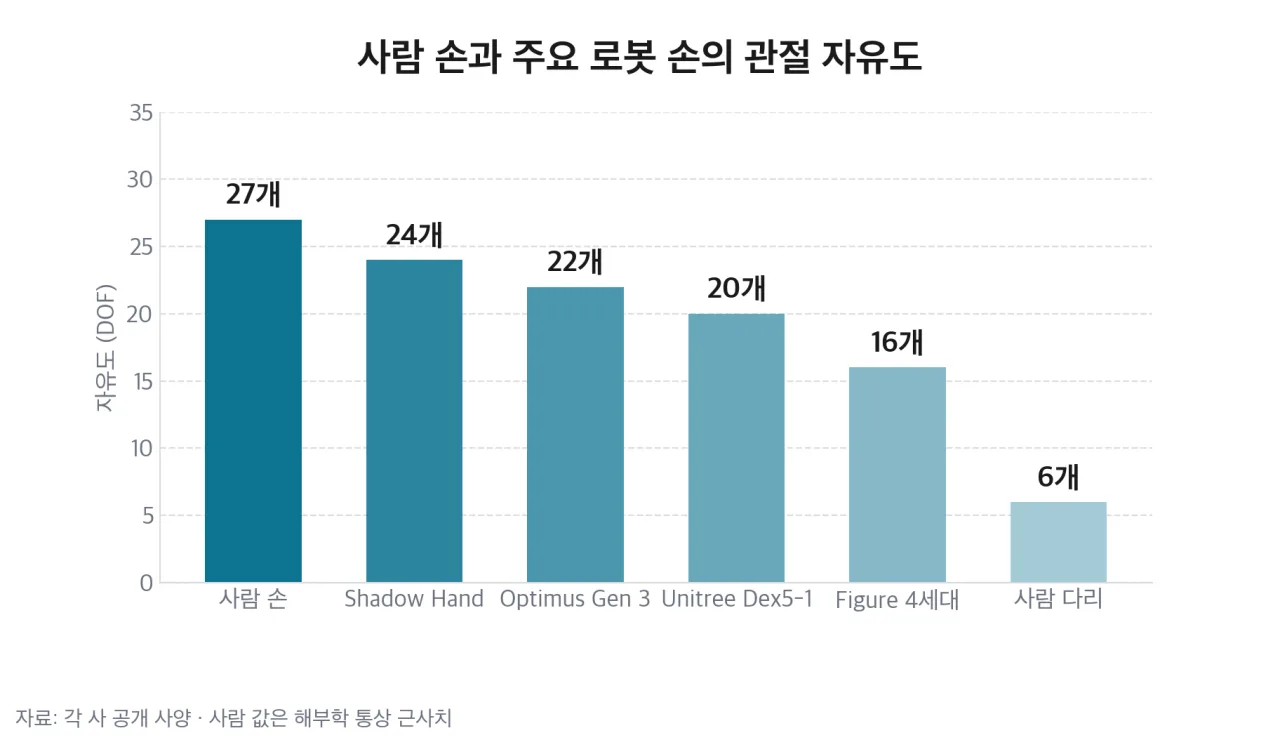 사람 손과 주요 로봇 손의 관절 자유도 — 출처: 각 사 공개 사양 기반 자가 렌더
다리와 비교하면 차이가 분명합니다. 사람 다리 한쪽은 6자유도 안팎이라 걷는 동작은 관절 몇 개를 큰 힘으로 움직이는 문제에 가깝지만, 손은 작은 관절 수십 개를 제각각 정밀하게 제어해야 합니다.
로봇 손들은 아직 사람에 못 미칩니다. 연구용으로 가장 오래된 Shadow Dexterous Hand가 24자유도(구동은 20개)로 가장 높고, Tesla Optimus Gen 3이 22, Unitree Dex5-1이 20(구동 16), Figure의 4세대 손이 16입니다.
관절이 많다는 건 곧 모터가 많다는 뜻이고, 모터가 많다는 건 원가·발열·고장 지점이 그만큼 늘어난다는 뜻입니다.
Tesla는 한 세대 만에 두 배로 늘렸다
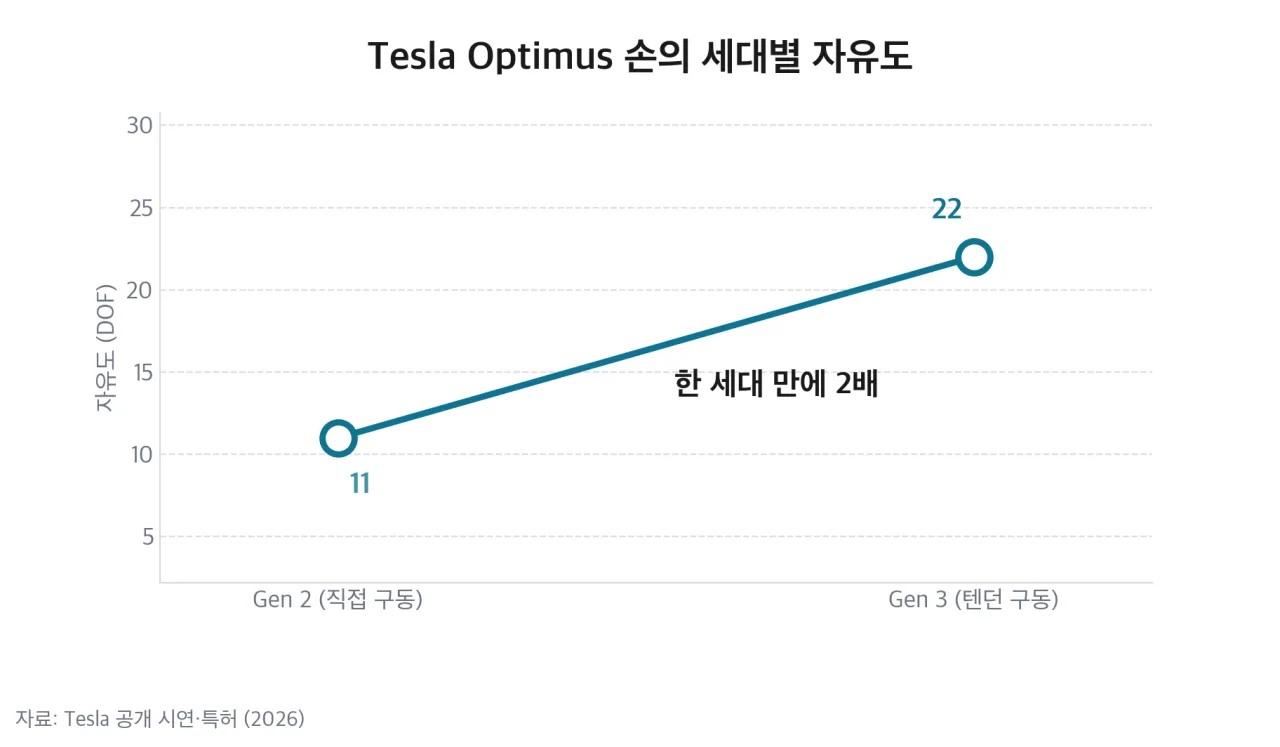 Tesla Optimus 손의 세대별 자유도 — 출처: Tesla 공개 시연·특허 기반 자가 렌더
Optimus Gen 2의 손은 11자유도였고, 모터가 손 안에 직접 들어가는 구조였습니다. Gen 3에서 22자유도로 올라가면서 방식 자체가 바뀌었어요.
| 구분 | Gen 2 | Gen 3 |
|---|---|---|
| 자유도 | 11 | 22 |
| 구동 방식 | 직접 구동 | 텐던 구동 |
| 액추에이터 | 손 안에 | 팔뚝에 25개 |
Tesla는 2026년 1월 21일 Fremont 공장에서 이 손의 양산을 시작했고, 2월 17일 시연에서 달걀을 깨고 배터리 셀을 다루는 장면을 공개했습니다. 걷기 시연에서 조작 시연으로 넘어오는 데 이만큼이 필요했던 셈이에요.
모터를 손에서 팔뚝으로 뺀 이유
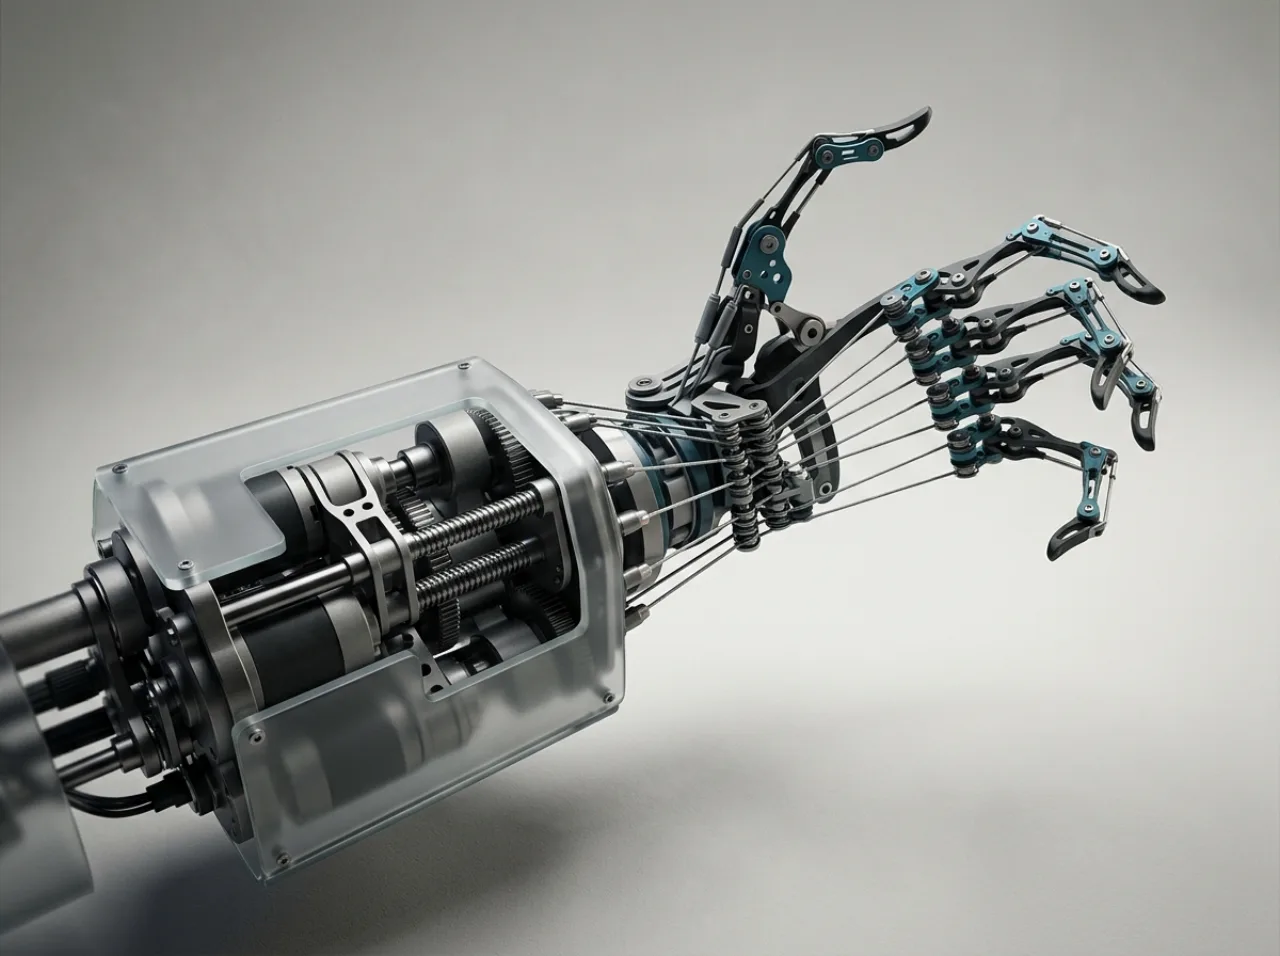 무거운 모터는 팔뚝에 두고 케이블로 손가락을 당기는 텐던 구동을 표현한 3D 에디터리얼 콘셉트 씬 — 출처: 개념 컷 · agy 자가 생성
모터를 손바닥 안에 다 넣으면 손이 무겁고 뚱뚱해지고, 무거운 손끝은 정밀 제어를 방해합니다. 자유도를 두 배로 올리려면 모터도 그만큼 늘어야 하는데, 그 부피가 손에 안 들어가요.
그래서 최신 설계는 텐던 구동(tendon-driven)을 씁니다. 무거운 모터를 팔뚝에 몰아넣고, 거기서 나온 가는 케이블(텐던)이 손가락을 당겨 굽히는 방식이에요. 사람 손이 팔뚝 근육으로 손가락을 당기는 것과 같은 구조입니다. Optimus Gen 3은 손가락 하나마다 얇은 텐던 세 가닥을 팔뚝에서 손목을 지나 손가락 마디 안쪽 통로까지 넣었습니다.
대신 새 약점이 생깁니다.
[마모] 도르래와 관절을 지나며 케이블이 계속 마찰을 받음
[크로스토크] 손목을 좌우로 돌리며 동시에 위아래로 꺾으면 텐던 장력이 서로 간섭
[정밀도 저하] 케이블이 늘어나면 모터가 명령한 각도와 실제 손가락 각도가 어긋남
Tesla가 Gen 3 특허에서 손목에 별도의 케이블 전이 기구를 넣은 것이 두 번째 문제 때문입니다. 손목이 복합 동작을 할 때 텐던 길이 변화와 장력 간섭을 줄이는 장치예요. 걷는 다리는 큰 관절 몇 개라 튼튼하게 만들기 쉽지만, 손은 가는 부품이 많아 내구성이 원가만큼 큰 숙제입니다.
촉각 센서, 말랑함과 감지의 딜레마
사람은 눈을 감고도 주머니에서 동전과 열쇠를 구분합니다. 손끝이 압력·미끄러짐·질감을 실시간으로 느끼기 때문이에요. 로봇도 이걸 하려면 손끝에 촉각 센서를 깔아야 합니다.
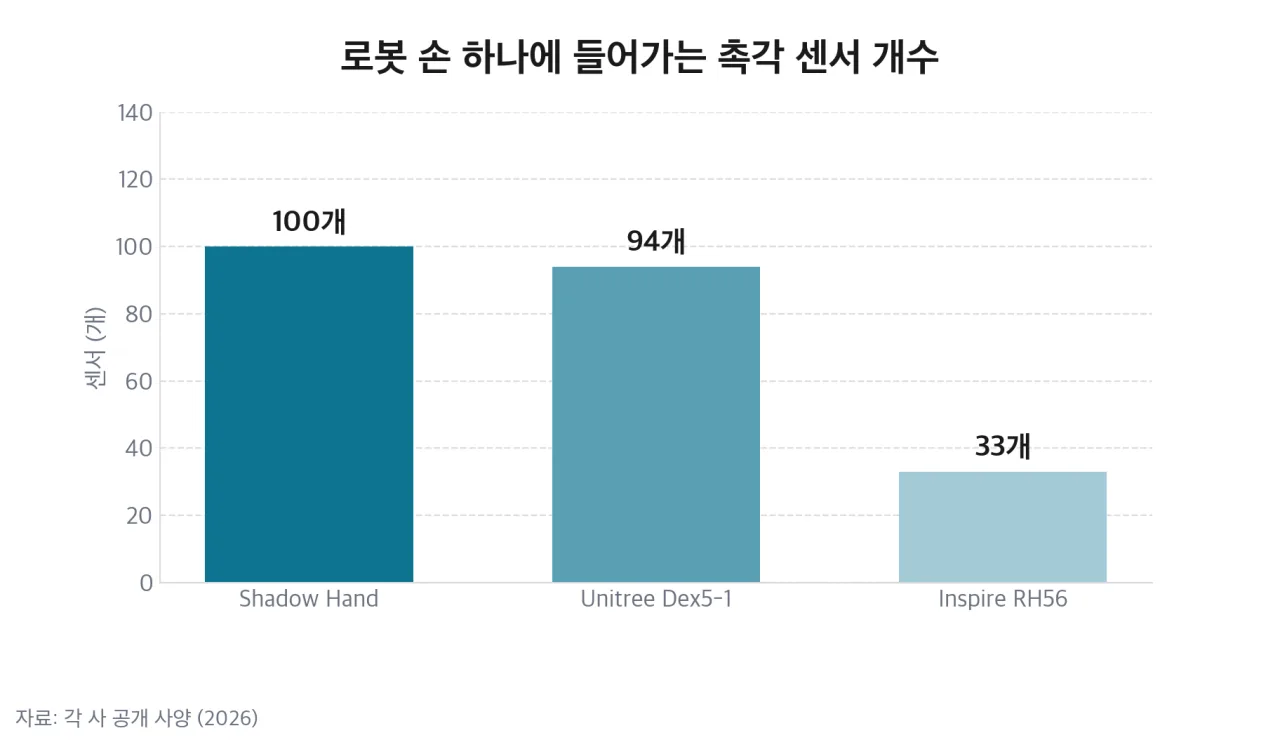 로봇 손 하나에 들어가는 촉각 센서 개수 — 출처: 각 사 공개 사양 기반 자가 렌더
들어가는 수가 적지 않습니다. Shadow Hand는 손 하나에 센서를 100개 넘게 넣고 초당 1,000번까지 읽어들이고, Unitree Dex5-1은 94개, 중국 Inspire의 RH56은 손바닥·손가락 안쪽·손끝에 걸쳐 33개를 답니다.
물건을 안 깨고 쥐려면 손끝이 사람 살처럼 말랑해야 하는데, 그 말랑한 보호층을 두껍게 하면 그 아래 센서가 미세한 압력을 못 느끼고, 얇게 하면 잘 느끼는 대신 쉽게 상합니다. 부드러움과 감지 정밀도가 서로를 방해하는 구조예요.
느끼는 것만으로도 부족합니다. 미끄러지려는 순간을 감지해 쥐는 힘을 조절하려면, 센서 데이터를 아주 짧은 지연 안에 처리해 손가락에 되먹여야 합니다. 사람은 무의식으로 하는 이 되먹임 고리를 로봇은 계산으로 따라잡아야 해요.
손 하나 값이 로봇 한 대 값이다
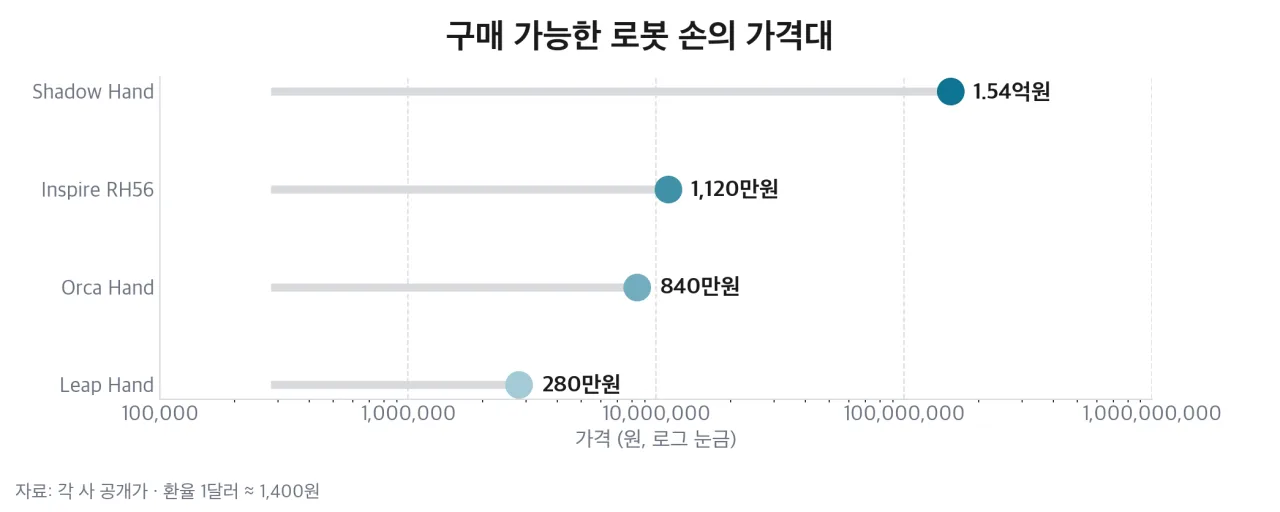 구매 가능한 로봇 손의 가격대 — 출처: 각 사 공개가 기반 자가 렌더
시장에서 살 수 있는 손의 값이 이 어려움을 그대로 보여 줍니다. 자유도가 가장 높은 Shadow Hand는 1억 5,400만 원(11만 달러) 선이고, 연구·상용 배치용으로 균형이 좋다는 Inspire RH56이 1,120만 원(8,000달러), 저가형인 Leap Hand가 280만 원(2,000달러)입니다. 가장 비싼 손과 가장 싼 손의 차이가 55배예요.
값이 이렇게 갈리는 이유는 자유도와 센서 밀도입니다. 관절을 하나 늘리려면 모터·감속기·인코더·배선이 한 벌씩 따라 들어가고, 센서를 촘촘히 깔수록 신호선과 처리 회로가 늘어납니다. 휴머노이드가 집으로 들어오려면 이 값이 대량 생산으로 내려가야 하는데, Tesla가 Fremont에서 손을 직접 양산하기 시작한 이유도 여기에 있습니다.
공장 부품은 집는데 설거지는 왜 못 하나
같은 손이라도 일에 따라 난이도가 크게 갈립니다.
[공장 부품 집기] 모양·위치·무게가 정해져 있어 같은 동작의 반복
[가사 노동] 젖은 그릇은 미끄럽고, 빨래는 모양이 매번 다름
정형화된 물건을 정해진 자리에서 집는 건 이미 상당히 됩니다. 어려운 건 모양이 일정하지 않고 미끄러운 것을 다루는 일이에요. 설거지·빨래 개기가 로봇 시연에서 늦게 등장하는 이유가 여기 있습니다. 조작 대상이 비정형일수록 촉각과 실시간 제어에 대한 요구가 급격히 올라갑니다.
국내는 어디까지 왔나
국내도 손과 촉각에 집중하고 있습니다. 현대차그룹이 인수한 Boston Dynamics의 개발형 Atlas는 촉각 센서를 넣은 손으로 정밀 작업을 시연했고, 현대차 로보틱스랩은 CES 2026에서 차세대 휴머노이드를 공개하며 손·발 부품의 국산 공급망을 넓히고 있습니다.
주목할 곳은 완제품보다 말단 부품입니다. 성균관대 연구소의 수십 년 치 힘 센싱 기술에서 나온 에이딘로보틱스는 로봇이 물체를 잡거나 누를 때의 힘과 회전 토크를 읽는 6축 힘·토크 센서를 만듭니다.
[초소형화] 휴머노이드 손가락 끝, 그리퍼 끝단처럼 공간이 없는 자리에 들어갈 크기
[수상] 과학기술정보통신부가 주최하는 IR52 장영실상
[공급처] 국내 대기업을 포함해 14개국 로봇 제조사·AI 연구기관
수요 구조도 유리합니다. 휴머노이드는 손·손목·팔 여러 부위에서 힘을 감지해야 해서 한 대당 힘·토크 센서가 수십 개 들어갑니다. 로봇 한 대가 팔릴 때마다 센서가 수십 개씩 팔리는 셈이라, 완제품 휴머노이드만큼이나 이런 말단 부품의 국산화가 산업의 실제 경쟁력을 가릅니다.
정리하면
걷기는 관절 몇 개를 큰 힘으로 움직이는 문제이고, 손은 작은 관절 수십 개를 정밀하게, 게다가 촉각까지 되먹이며 움직이는 문제입니다. 그래서 손이 더 비싸고 더 자주 고장 납니다. 휴머노이드가 공장을 넘어 집으로 들어오는 시점은, 다리가 아니라 손이 얼마나 싸고 튼튼해지느냐에 달려 있습니다.
앞으로 볼 지점은 셋입니다.
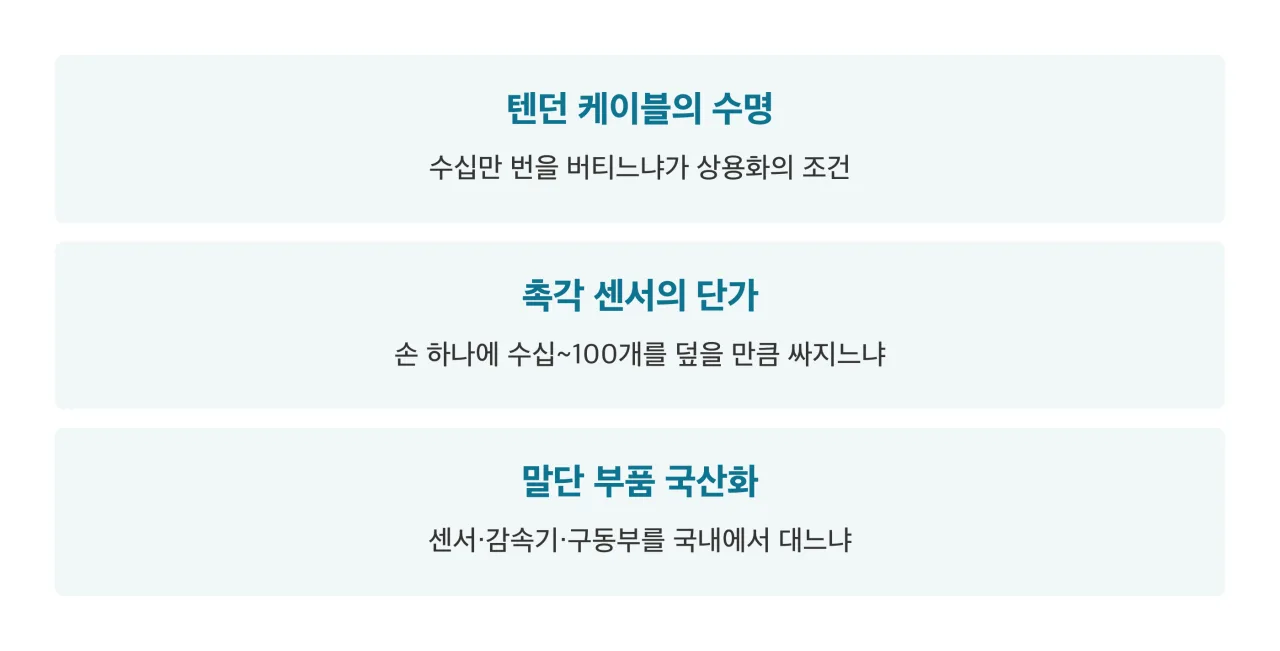 앞으로 볼 지점 셋 — 출처: 본문 정리 · 자가 렌더
참고 출처
- [Tesla] Optimus (AI·로보틱스 공식 페이지)
- [Tesery] Optimus V3 손·팔 특허 분석 (22자유도 텐던 구조·손목 크로스토크 해결)
- [OpenELAB] Unitree Dex5-1 촉각 손 사양 (20자유도·촉각 센서 94개)
- [RoboZaps] 구매 가능한 정밀 로봇 손 사양·가격 비교 (2026)
- [이데일리] 에이딘로보틱스 (초소형 6축 힘·토크 센서, 14개국 공급)
- [Hyundai Robotics] 현대차 로보틱스랩 (휴머노이드·부품 공급망)
- Optimus 자유도(11→22)·팔뚝 액추에이터 25개·양산 시점은 Tesla 공개 시연과 공개된 특허 분석 기준이며, 세대·시점에 따라 값이 다를 수 있습니다
- 사람 손 27자유도·다리 6자유도는 인체 해부학의 통상 근사치로, 세는 기준에 따라 달라집니다
- 로봇 손 가격은 공개 판매가 기준으로 구성·수량에 따라 달라지며, Optimus·Figure 처럼 자사 로봇에만 쓰는 손은 별도 판매가가 없습니다
- 환율: 1달러 ≈ 1,400원 기준 환산